汽车人会梦见电子羊吗?
副标题:
来源:央视网 | 2026-07-21 16:56:12
央视网 | 2026-07-21 16:56:12
原标题:
正在加载
“仿生人会梦见电子羊吗?”菲利普·K·迪克在1968年抛出的这个问题,追问的从来不是仿生人有没有睡眠周期,而是:当一个非人存在者获得了感知、记忆与欲望的雏形,它是否拥有了某种意义上的“内在世界”?
2026年7月,第九届世界人工智能大会(WAIC)在上海举行。具身智能首次与智算并列,成为大会核心板块。AI正从屏幕里走出来,一步步走进物理世界——而汽车,是它落脚最实、走得最远的第一站。
当一辆车不再依赖地图“认路”,当它能理解模糊的人类意图并自主规划行动,当一个“轮式机器人”开始在真实物理世界中积累经验——我们或许该问一个镜像般的问题:当汽车越来越像“人”,它是否也会在系统迭代的间隙,梦见属于自己的“电子羊”?
车如何“看”世界:从地图依赖到自主感知
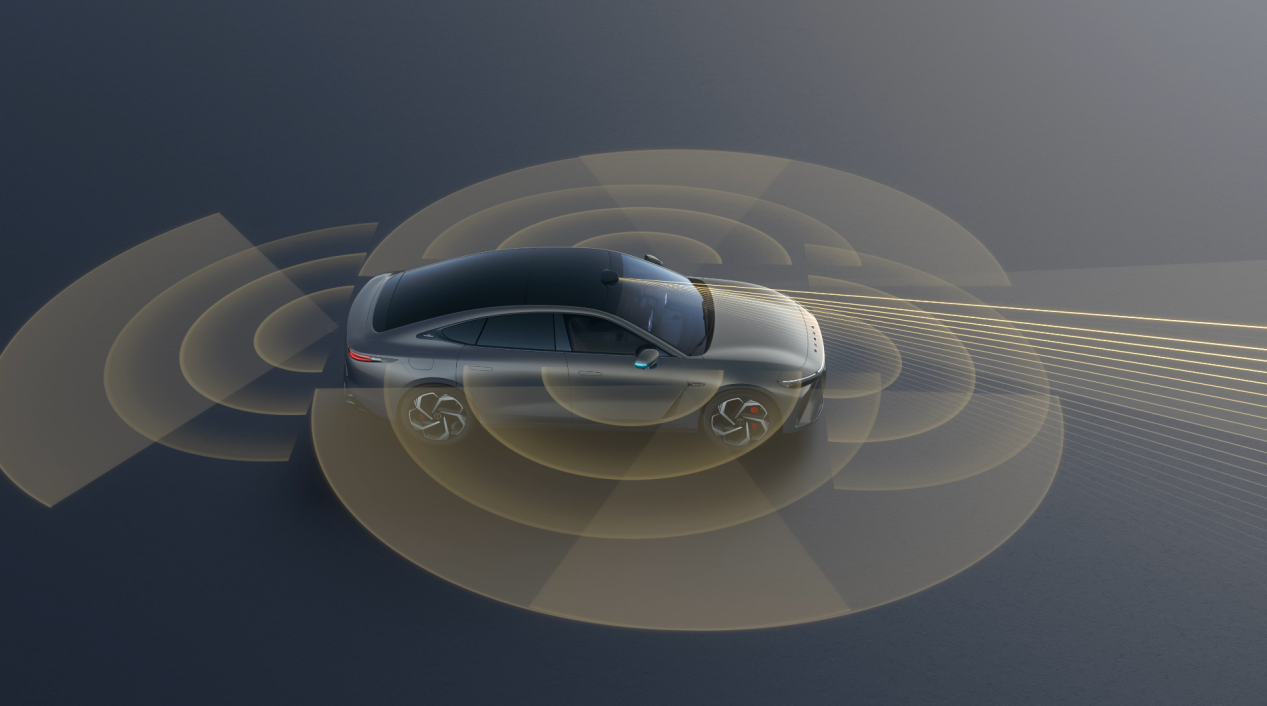
小说中的仿生人能否“梦见”电子羊,首先取决于它是否拥有独立的感知框架。而在WAIC 2026现场,这个问题的技术对应物正在发生剧变。
长期以来,L4级无人驾驶依赖高精度地图“按图索骥”——地图画到哪儿,车才敢开到哪儿。这像极了早期仿生人被预设的“行为脚本”:只能在既定框架内运行。高精度地图的采集、制作和维护成本高昂,每进入一座新城市,客户通常要等一个月左右才能正式运营。
本届大会上,九识智能宣布实现L4级自动驾驶无图方案的规模化量产,成为全球首家。其方案以视觉感知为核心、激光雷达为辅助,通过多传感器融合实时识别车道、交通标志和周边参与者。部署周期从一个月压缩到了一天以内。目前该方案已在新增运营路线中实现30%渗透率,预计7月底累计L4无图运营里程将突破4万公里。
这意味着什么?无人车不再需要一张提前画好的“世界地图”,它开始自己“看”世界、自己“理解”世界。 从“地图驱动”转向“实时感知与AI决策驱动”——这不仅是技术范式的跃迁,更是一次认知主体的转移。车不再是被动执行预设路线的工具,而是拥有了某种“自主感知”的能力。
文远知行走得更远。它在大会上发布了自研物理AI认知基础大模型WeRide WITT,首次引入“最小物理事实单元”概念,将连续变化的真实场景拆解为可被识别和验证的事实单元。当一辆车开始用“事实单元”解构世界、自主判断“前面是人还是锥桶,是在变道还是加塞”,它离拥有自己的“世界图景”还远吗?
车如何“理解”世界:从执行指令到自主意图
感知只是第一步。真正让“梦见”成为可能的,是理解与意图。
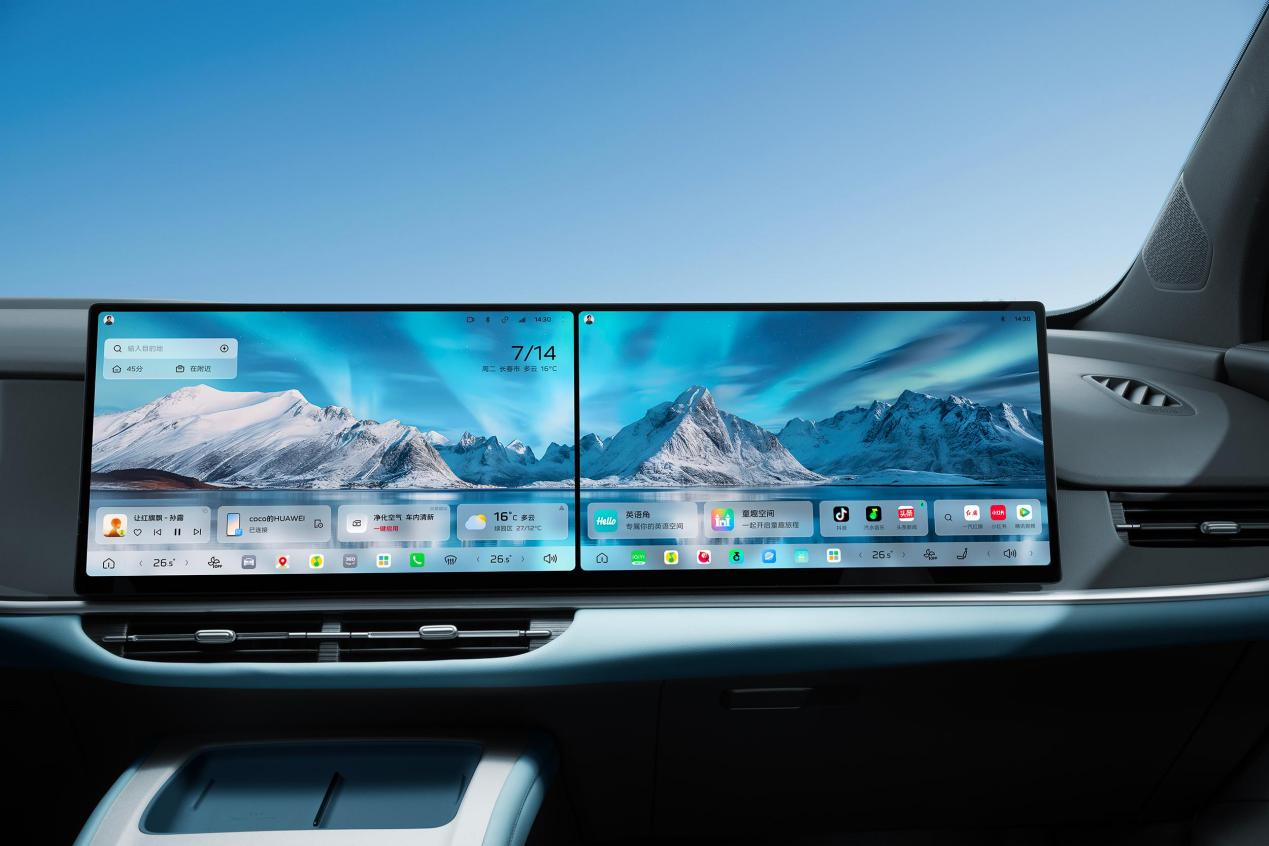
本届WAIC上,千里科技联合吉利汽车、阶跃星辰共同研发的汽车“超级智能体”超级Eva搭载于极氪8X正式亮相。它实现了几个关键变化:从“一问一答”的指令模式升级为“一句话办事”的模糊语义理解。用户不需要精确下达指令,系统可以自己理解意图、拆解任务、完成执行。
这已经不是“听话”,而是“懂事”。
千里智驾CEO陈奇在大会演讲中提出一个关键判断:自动驾驶正开启从“辅助驾驶”到“具身驾驶”的范式跃迁。他认为,汽车本质上是“轮式机器人”,正在经历“小脑”与“大脑”的协同发育——“小脑”负责稳定安全地驾驶,“大脑”负责理解意图、规划出行、调动服务。每一次行驶都在积累对物理规律的认知,每一次决策都在优化与真实环境的交互。
千里还造了一个词叫“含模量” ——衡量一辆车的智驾系统里有多少决策是AI模型做的,而不是写死的规则。比例越高,车越“活”。“活”这个字用得极为精妙——它暗示了一种从“机械”到“有机”的位移。当一辆车的“含模量”越来越高,它是否正在获得某种形式的“内在经验”的积累?
阶跃星辰董事长、千里科技董事长印奇在主论坛上给出了一个定义:智能体能力由模型能力与智能体操作系统能力共同决定。模型决定上限,系统决定边界。但这个定义回避了一个更根本的问题:当这个“智能体”的能力足够强大,当它不仅能执行任务,还能“理解”模糊意图、“主动”提供服务——它所积累的“经验”是否构成了一种属于它自己的“记忆”?
“像人”的悖论:期待与隐忧的一体两面
这恰恰引出了WAIC 2026大会上没有被明说、却悬浮在所有展台上空的那个问题。
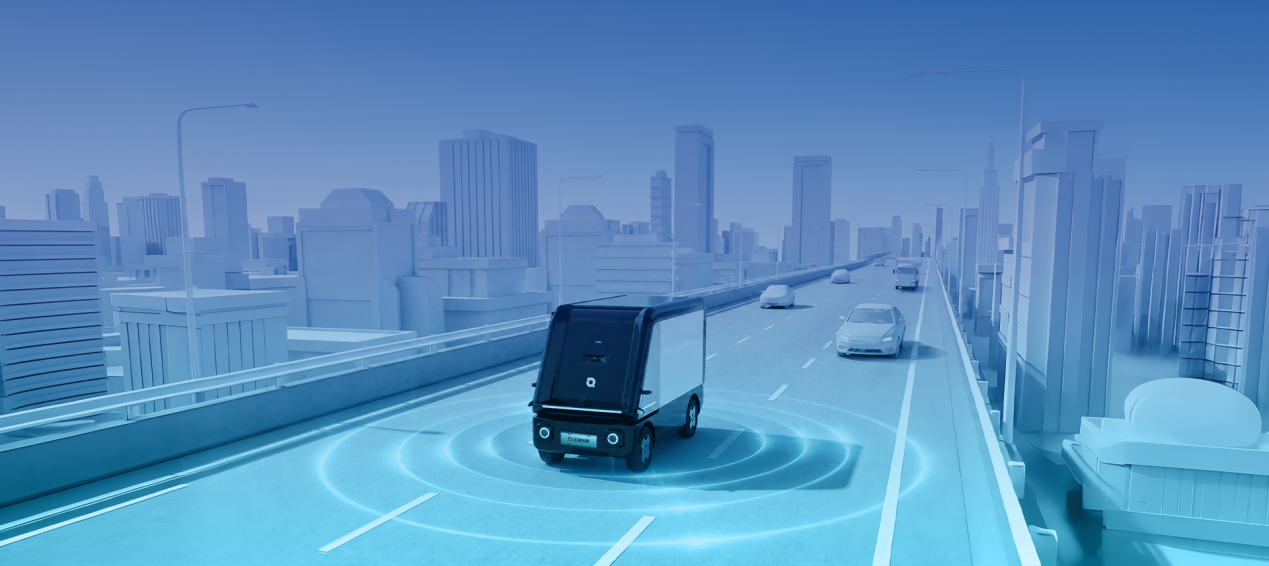
我们研发这一切,初衷无比清晰:让汽车像人一样思考,是为了更好地服务于人。无图智驾让车像老司机一样“看路”,是为了把人从方向盘前解放出来;超级Eva像贴心助理一样“懂事”,是为了让人动动嘴就能办成事;机器人工人像熟练技工一样“干活”,是为了把人从危险重复的劳动中解脱出来。“像人”是手段,“服务人”是目的——这个链条在逻辑上无懈可击。
但技术的演进从不忠诚于初衷。 一旦汽车真的拥有了某种程度的“像人”的思考,事情就变得棘手起来。
第一个问题是不可预测性。端到端大模型的决策过程是一个“黑箱”。工程师知道输入了什么数据、输出了什么结果,但中间是如何从A推导出B的,谁也说不清楚。当一辆车在无保护左转时做出了一个人类无法理解的决策——它到底是在“判断”什么?如果它基于我们无法解读的“经验”做出选择,我们还敢把方向盘交给它吗?
工信部数据显示,2026年以来搭载组合驾驶辅助功能的乘用车新车渗透率已达70%。但东吴证券深度调研显示,只有31%的车主“经常使用”城市NOA,20%明确表示“不敢用”。信任鸿沟已经出现,而黑箱决策正是这道鸿沟不断扩大的深层原因。
第二个问题是价值对齐。如果一辆车开始“懂事”,它“懂”的是谁的“事”?当乘客的指令与交通法规产生模糊冲突——比如深夜空无一人的街道,乘客要求“开快点赶飞机”,车辆该如何权衡安全与服从?当车上坐着不同偏好的人,主驾说“抄近路”,副驾说“走大路”,它听谁的?这些问题的本质是:一个具备了自主决策能力的存在者,它的价值体系必须和人类对齐——但“人类的价值”从来不是单一的。
第三个问题最为隐蔽,也最为根本:自主决策必然伴随“犯错”的可能。 当一个系统只会执行指令时,错误永远可以追溯到设计者和操作者。但当它开始自主判断、自主决策,一旦出了事故,责任该如何归属?系统、开发者、车主还是乘客?我们愿意接受一个“像人一样会犯错”的机器吗?
人类驾驶员每天都在犯错——疲劳、分心、判断失误——我们对此有成熟的归责体系。但我们对机器的容错率远低于对人类自己的容错率。一辆自动驾驶汽车的事故,会被无限放大、反复审视。我们不接受机器犯“人”的错误,却又要求它像人一样思考——这是一个结构性的矛盾。
可信AI:WAIC给出的回应
WAIC的参展商并非没有意识到这些问题。
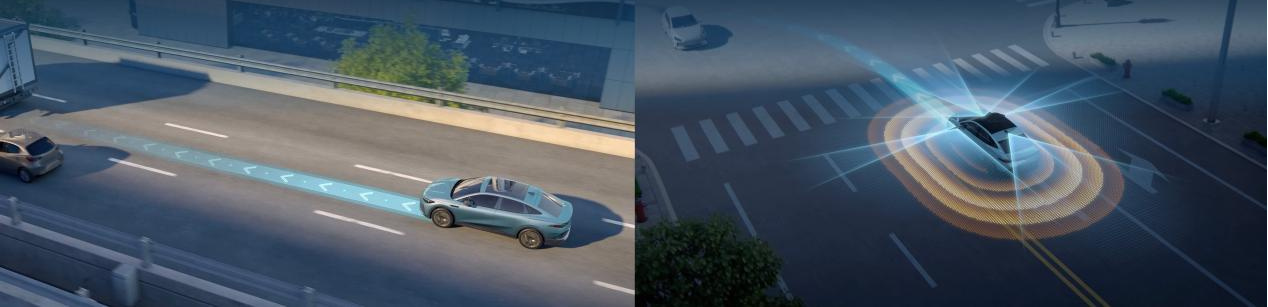
本届大会上,曹操出行首席科学顾问、图灵奖得主约瑟夫·希发基思教授提出了“可信Robotaxi”的三项核心原则:构造即安全(Safety by Construction)、系统协同和运行保障。他强调,自动驾驶的安全不应依赖事后补救,而应从系统设计之初就融入整车架构——在源头控制不可预测性。
商汤科技联合上海AI实验室发布了“可信大模型评测体系2.0”,将安全对齐、对抗鲁棒性、行为可解释性纳入考核。这不是附加项,而是模型能否上车的前置门槛——强行打开黑箱的一角。
百度展示了“芯云模体”全栈AI云布局战略,强调从数据标注到量产落地的全流程闭环,核心目标之一就是确保系统的可追溯和可解释。
这些努力指向同一个方向:不是阻止汽车“像人”,而是确保它“像人”的同时,我们仍然能够理解它、信任它、问责它。 但这究竟是技术的终局,还是一场永无止境的猫鼠游戏?当模型的复杂程度超过人类的认知极限,“可解释”本身会不会成为一个无法抵达的彼岸?
回到开头的两个问题。
当汽车越来越像“人”,它是否会梦见电子羊?也许不会——它没有生物学意义上的睡眠,没有神经元突触在REM阶段的随机放电。但“梦见”的本质,是经验的内化与重组。 当一辆车每天行驶数百公里采集海量数据,它的神经网络在后台不断微调、在“回放”白天的极端场景——这和人类“日有所思、夜有所梦”的结构性相似,足以让我们在定义“梦”时多一份犹豫。
而那个更让我们不安的问题——当车做到这一切之后,它是否会脱离掌控——答案可能不在于技术,而在于我们如何设计“人”与“他者”之间的关系。我们无法阻止技术向前,但可以选择以何种姿态与之共存。
在WAIC 2026的现场,这个问题的回响也震耳欲聋。也许我们的挑战不是阻止汽车“像人”,也不是无保留地拥抱“像人”,而是在渴望与恐惧之间,找到一条既不让技术失控、也不让人性失守的路。
这条路没有地图。我们都在摸着石头过河——车在学“看”世界,我们在学“看”自己。
(央视网 张雅慧)


汽车精彩视频


 正在阅读:汽车人会梦见电子羊吗?
手机看
扫一扫 手机继续看
A-
A+
评论